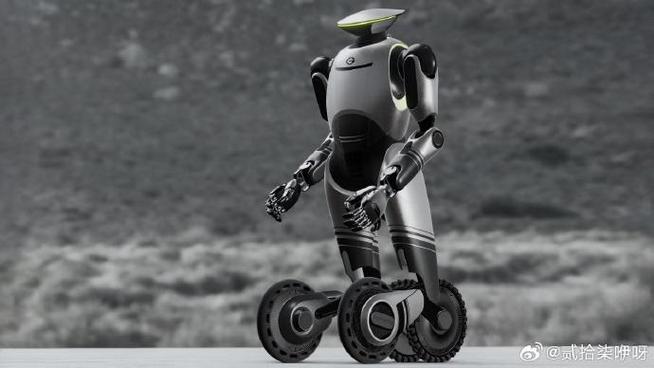
从“手眼配合”到智能进化 新一代机器人的研发突破与未来图景
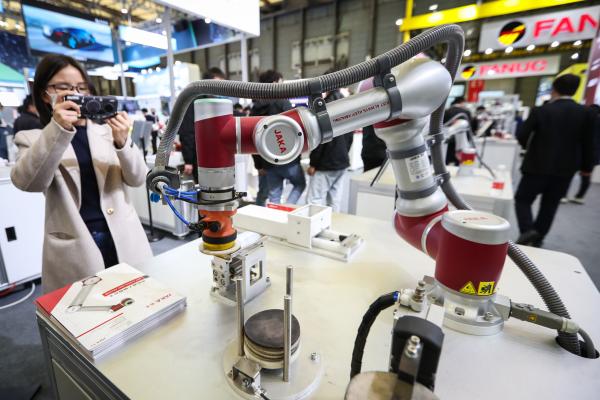
在上海举行的国际机器人展览会上,一款能够像人一样“手眼配合”的新一代智能机器人成为全场焦点。它不仅能精准抓取不规则物体,还能在动态环境中实时调整动作,完成复杂装配任务。这一突破背后,是智能机器人研发领域多年的技术积淀与跨学科融合。本文将从技术突破、研发路径、应用前景及挑战四个维度,解析新一代智能机器人的进化逻辑。
一、亮相:当机器人学会“手眼协同”
展台前,机器人正从一堆杂乱零件中拾取齿轮,并通过视觉系统实时识别位置,机械臂流畅转动,将其插入指定孔位。整个过程无需人工示教,面对零件移动或光线变化,它仍能稳定完成。“手眼配合”看似简单,却涉及视觉感知、运动规划、力控反馈等多重技术的深度耦合。
传统工业机器人通常依赖预编程轨迹,视觉与执行模块割裂,面对柔性任务时灵活性不足3C装配、物流分拣等场景迫切需要机器人具备“感知-决策-执行”一体化能力。此次亮相的新一代机器人,通过模仿人类手眼协同机制,实现了从“盲目执行”到“自适应操作”的跨越。
二、核心技术:感知、决策与控制的闭环
新一代机器人的研发核心在于构建实时闭环的智能系统,主要体现在三个层面:
- 多模态感知融合:融合3D视觉、力觉、触觉等多传感器数据,利用深度学习算法实时提取物体位姿与纹理特征,即使在遮挡或弱光环境下也能精准识别目标。
- 自适应运动规划:基于强化学习与模型预测控制,机器人可动态调整抓取策略。例如,抓取易碎品时自动切换柔顺控制模式,并在线修正轨迹偏差。
- 手眼协调控制架构:采用“云-边-端”协同架构,将视觉处理与伺服控制部署于边缘计算单元,确保毫秒级响应,同时通过数字孪生进行预演优化。
值得一提的是,部分研发团队引入了类脑计算芯片,模拟人类神经系统的稀疏编码机制,大幅降低功耗,为移动式作业提供了可能。
三、研发路径:从算法革新到系统集成
智能机器人的研发已不再局限于单一技术突破,而是系统工程的整体演进。当前主流路径包括:
- 仿真到现实的迁移学习:利用高保真物理仿真环境快速生成海量训练数据。
- 自适应鲁棒控制:将视觉感知嵌入伺服回路,实时补偿抓取力与外部扰动,配合碰撞检测与柔顺控制,保障人机协作安全。
- 模块化硬件与软件生态:如开源机器人操作系统ROS 2.0的支持,硬件关节采用一体化驱动模组,降低研发门槛并加速迭代。
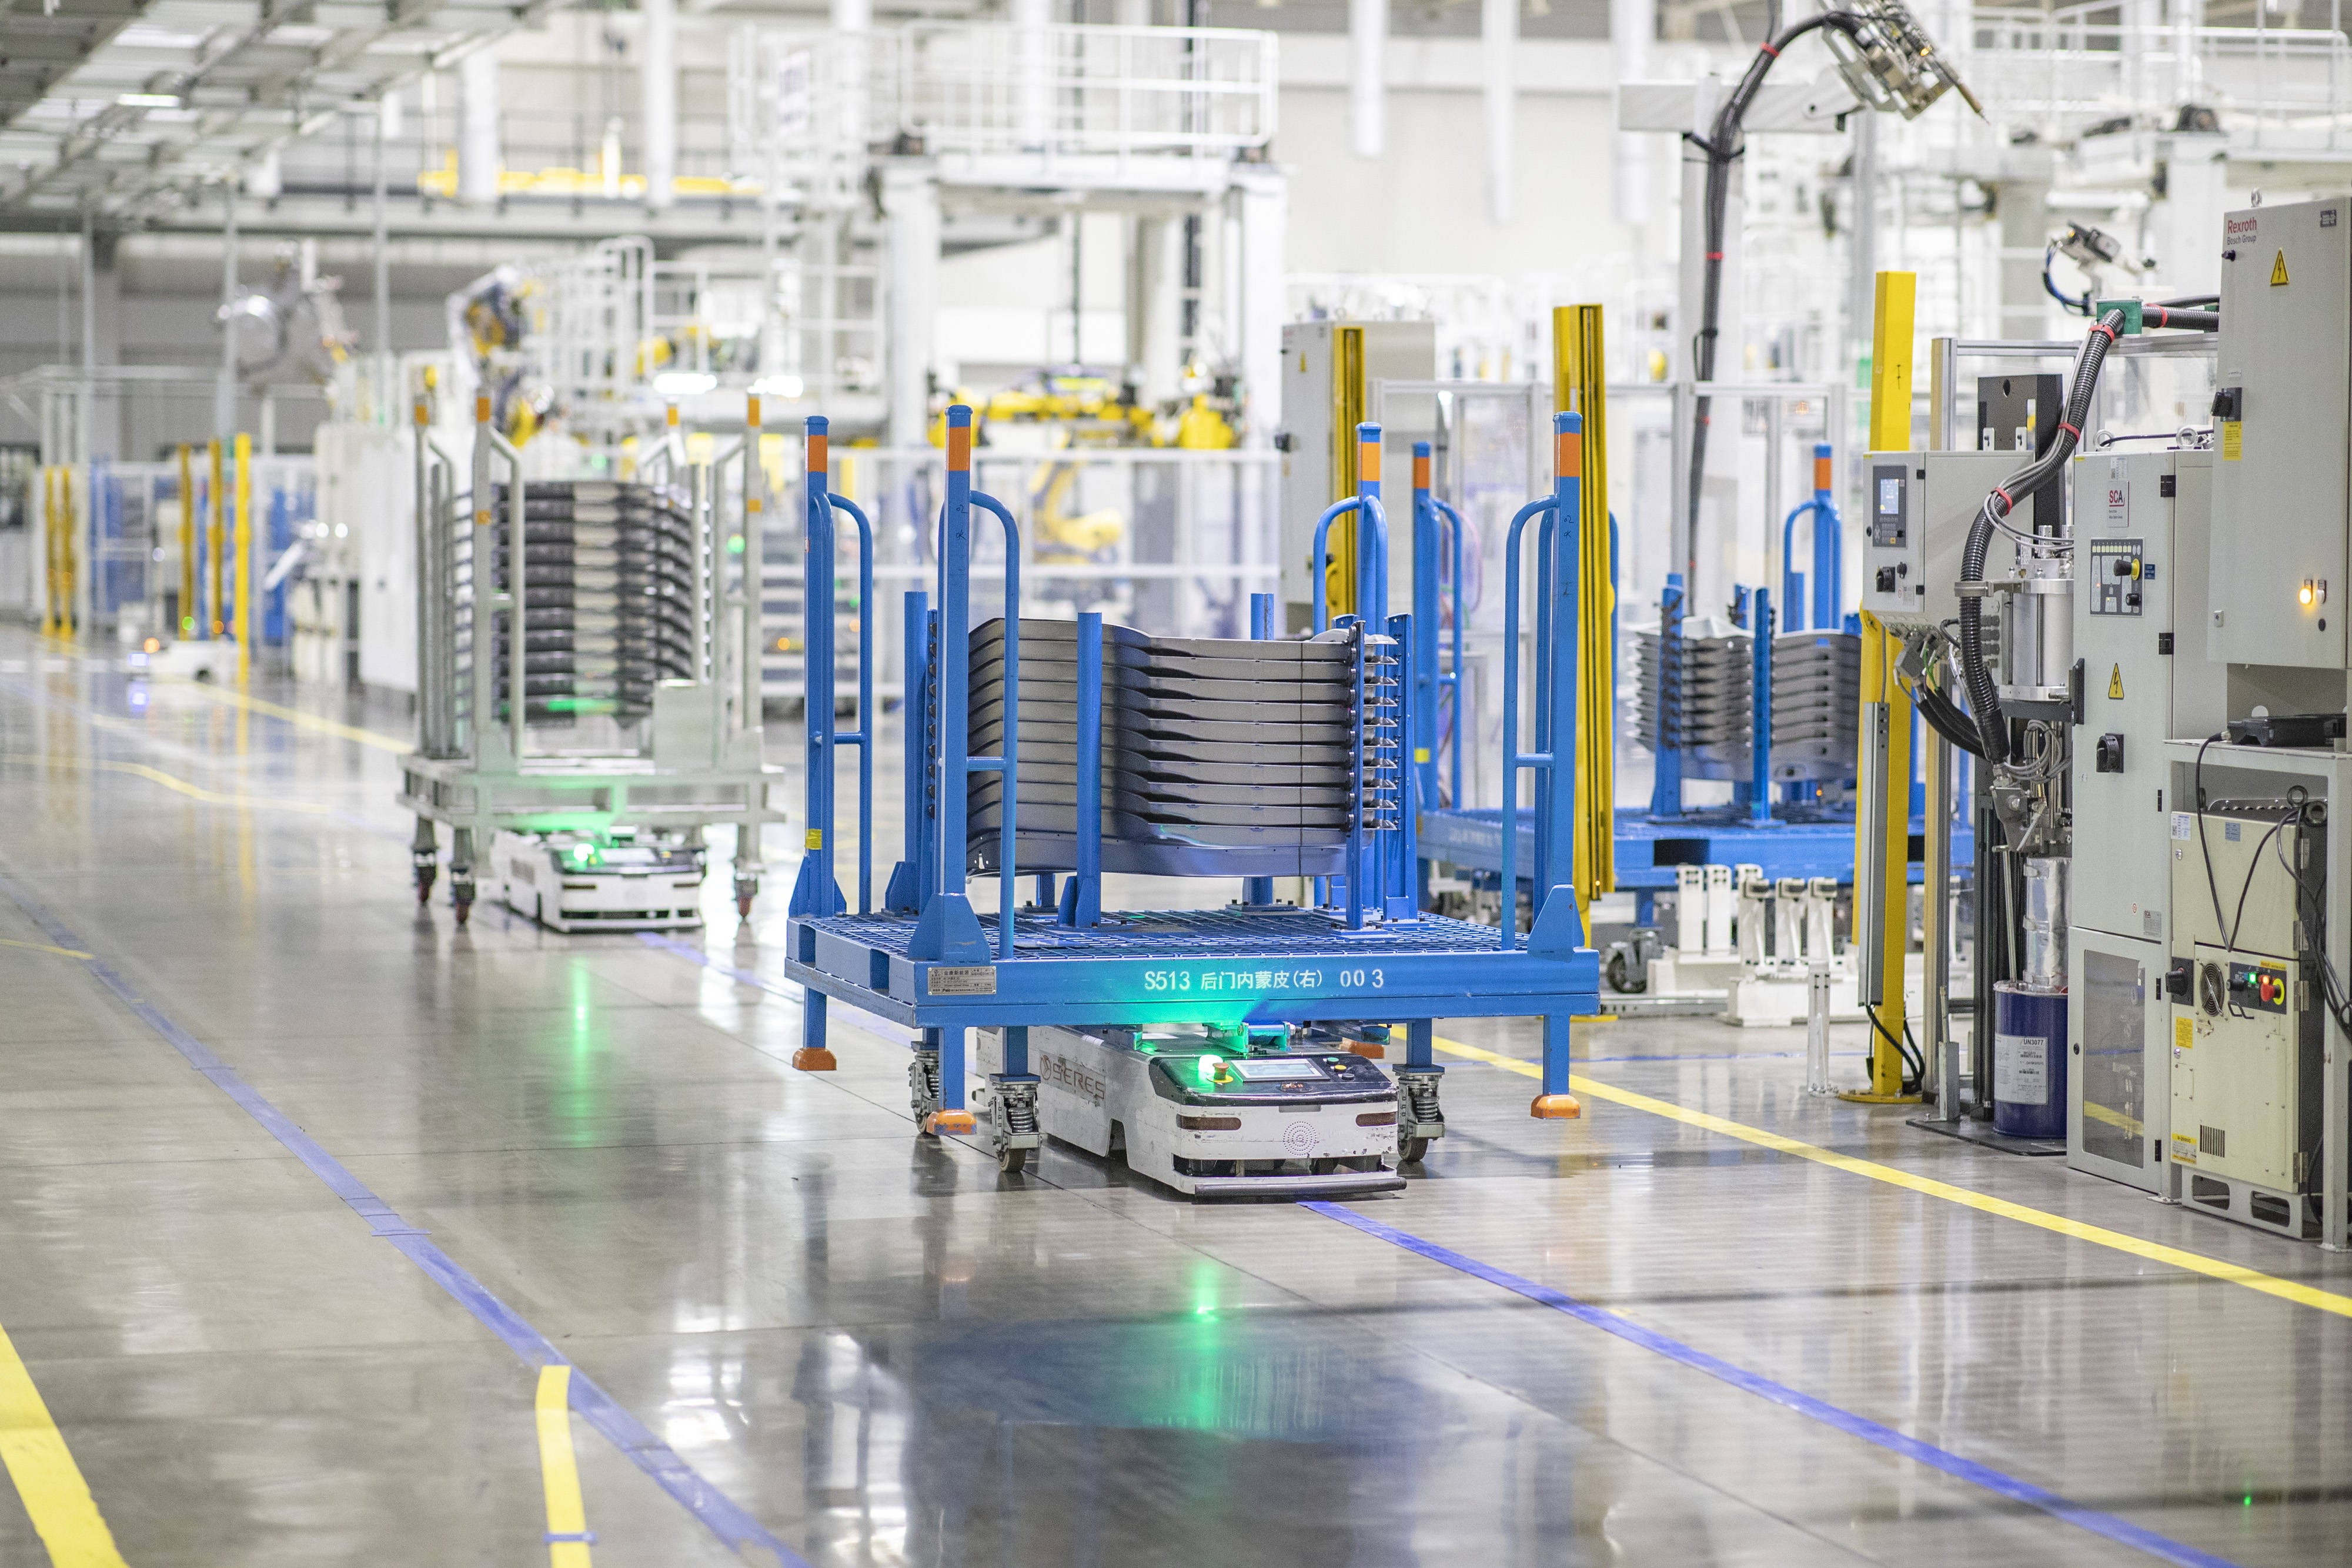
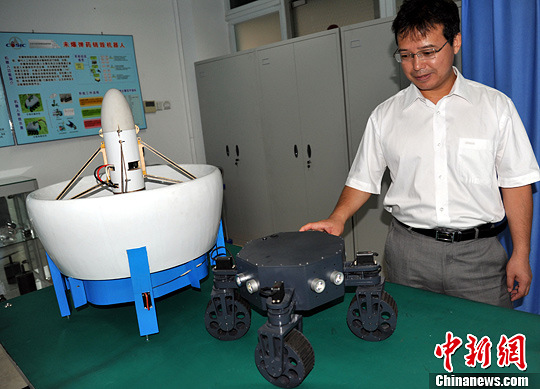
上海某研究院展示的通用抓取平台,便整合了模块化仿生手掌与高帧率事件相机(采4000帧/秒)及轻量化算法,实现了既轻巧又聪明的协同性能。
四、应用场景与未来挑战
新一代智能机器人已开始进入电子制造、医疗手术、农业采摘、家庭服务等领域。在展会现场,一款协作机器人现场演示了组装精密仪器的流程,其重复定位精度达±0.02毫米,吸引了众多厂商咨询。
研发仍面临多重瓶颈:
- 泛化能力不足:面对未见过的物体或突发干扰,机器人仍易失效。
- 算力与能耗平衡:复杂算法在边缘端部署时影响续航。
- 数据隐私与安全标准:视觉采集涉及工厂数据,需法规保障。
未来研究将聚焦跨模态大模型与机器人本体的深度融合,通过具身智能,实现“感知-想象-行动-修正”的终身学习在商用落地之前,降低硬件成本与解决数据闭环协同增效是关键。
从眼花缭乱的展台离开,产品迭代方向已然清晰智能:科研要做的并不仅是提升算法分数,更是教会机器用心看动手,用工程理念整合感知规划。新一代智能机器人问世向我们展现---它更像学徒迈入学堂干活,期待越来--广泛发挥作用。
如若转载,请注明出处:http://www.lekungfu.com/product/54.html
更新时间:2026-11-14 09:58:40